CONTROL & PLC / モーター保護の基礎
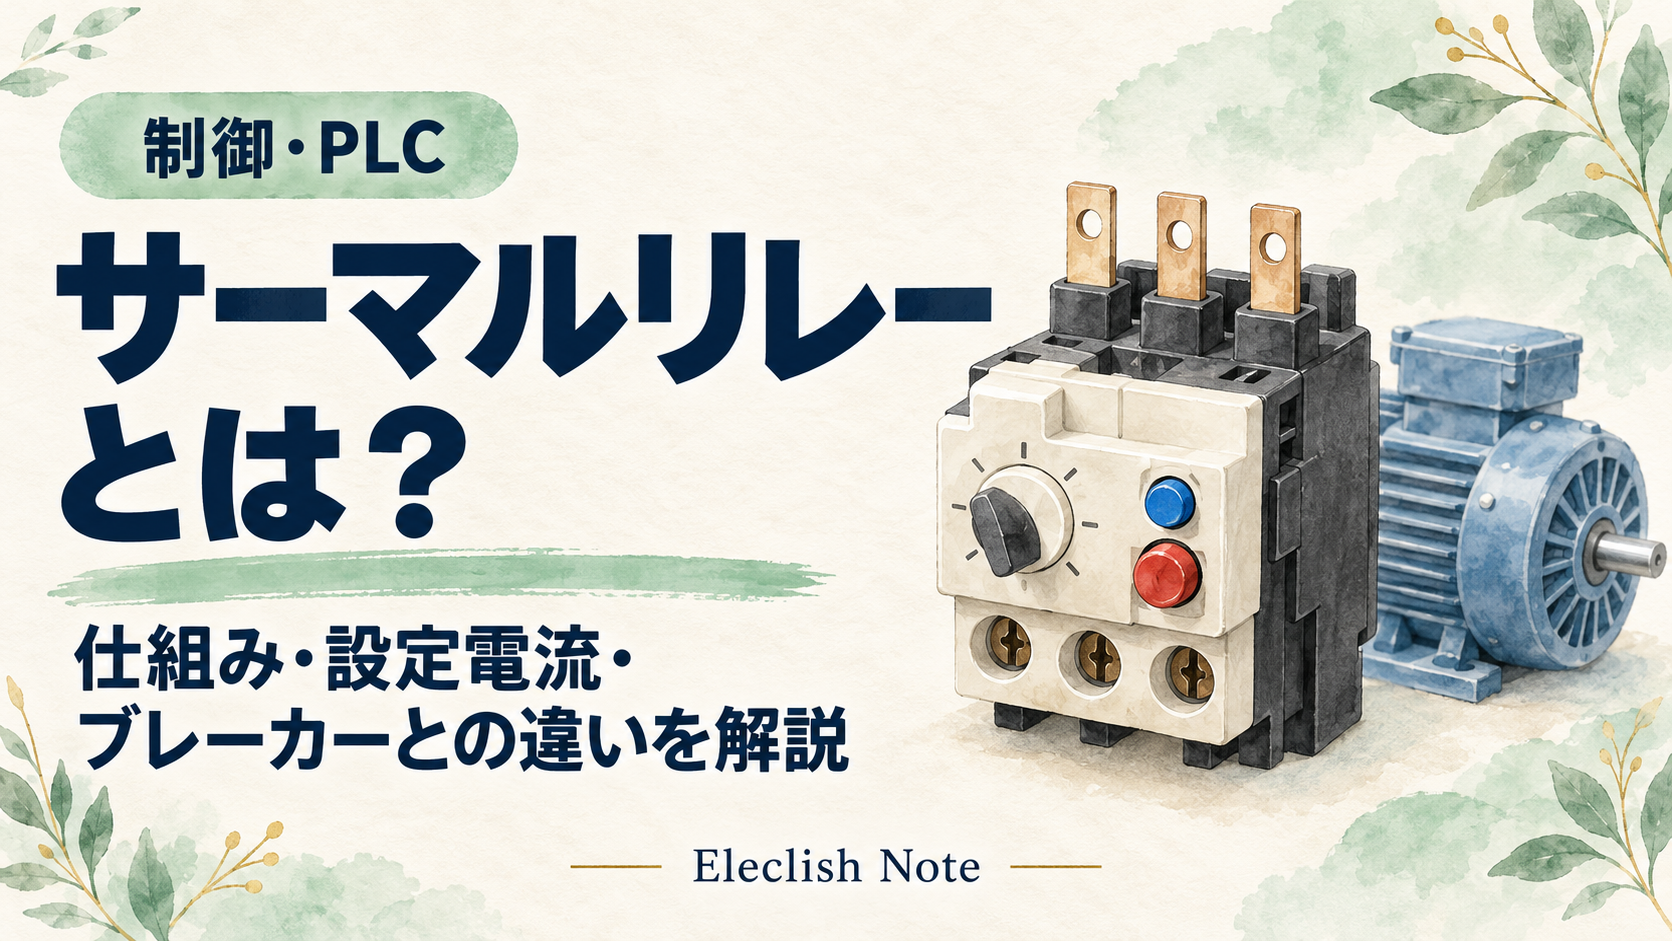
電磁接触器の下に付いている、電流設定のダイヤルがある機器。それが「サーマルリレー」であることがあります。
サーマルリレーは、モーターに過大な電流が流れ続けたときに異常を検出し、停止につなげる過負荷保護機器です。現場では「サーマル」と呼ばれることもあります。
この記事では、熱を利用する仕組み、電磁接触器との連携、設定電流の考え方、ブレーカーとの違い、トリップしたときの確認ポイントを解説します。
サーマルリレーとは?
サーマルリレーは、主にモーターの過負荷や拘束などによる過大な電流を検出する機器です。対応する製品では、欠相に対する保護も行います。
一般的な熱動形は、電流による発熱でバイメタルを変形させ、その動きで出力接点を切り替えます。
典型的な構成では、サーマルリレーの接点で電磁接触器のコイル回路を切ります。サーマルリレーが、主回路を直接開く仕組みとは区別しましょう。
なぜモーターに過負荷保護が必要なのか?
モーターに想定以上の負担がかかると、運転電流が増え、巻線の発熱が大きくなることがあります。過熱が続くと、絶縁劣化や焼損につながります。
- 負荷が重い:コンベヤーの搬送量が多すぎるなど。
- 機構が動きにくい:軸受や駆動部分に異常がある。
- 回転が拘束される:異物が詰まり、モーターが回れない。
- 欠相が発生する:三相のうち一部の電源経路が失われる。
ただし、冷却不良や周囲温度の上昇など、電流だけでは十分に把握できない過熱もあります。サーマルリレーですべてのモーター異常を保護できるわけではありません。
バイメタルを使う仕組み
バイメタルは、熱による伸び方が異なる2種類の金属を貼り合わせたものです。温度が上がると、伸び方の差によって曲がります。
熱動形サーマルリレーは、この変形を利用します。電流による発熱が続くとバイメタルが変形し、所定の条件で接点を切り替えます。この動作を「トリップ」と呼びます。
大きな電流ほど、短い時間で動作する
一般に、電流が大きいほど短時間で動作する反限時特性を持ちます。通常の始動電流を考慮しながら、過負荷が長く続く場合には停止につなげます。
動作時間は電流だけでなく、動作特性や直前までの通電状態にも左右されます。冷えた状態と、すでに温まった状態では、同じ電流でも時間が変わる場合があります。
サーマルリレーは、通常、モーター本体の温度を直接測っているわけではありません。電流による発熱を利用して、過負荷状態を判断します。巻線に組み込む温度センサーなどとは検出方法が異なります。
図解|過負荷を検出して停止する流れ
PROTECTION SEQUENCE / 典型的な保護動作
- モーターに過大な電流が流れ続ける機械の過負荷や拘束などが発生する。
- サーマルリレーがトリップする熱動機構が働き、制御用のb接点が開く。
- 電磁接触器のコイルが非励磁になるコイルへの通電経路が切れる。
- 電磁接触器の主接点が開くモーターへの給電を止める。
主回路と制御回路で役割が違う
主回路では、モーター電流がサーマルリレーの検出部分を通ります。制御回路では、サーマルリレーの出力接点を使って接触器のコイルを操作します。
| 部分 | 役割 |
|---|---|
| 主回路の検出部分 | モーターへ流れる電流による発熱を受ける。 |
| 制御用b接点 | トリップ時に開き、接触器のコイル回路を切る。 |
| 制御用a接点 | 備える製品では、トリップ時に閉じて警報やPLC入力などに使う。 |
端子番号や接点構成は製品によって異なります。実際の接続は、型式に対応した端子図で確認してください。
設定電流は何を基準にする?
一般的には、モーターの定格電流(全負荷電流)を基準に設定します。通常の直入れ回路では、モーターの使用電圧・周波数に対応する銘板の電流値を確認します。
サーマルリレーには調整できる電流範囲があります。必要な設定値が、その範囲に含まれる製品を選びます。
サーマルリレーはモーターの保護を目的とします。上位ブレーカーの定格や、配線の許容電流が、そのまま設定値になるわけではありません。
同じモーターでも、200V用と400V用などでは電流値が異なります。銘板に複数の値がある場合は、実際の電源と結線に対応する欄を確認します。
スター・デルタ始動回路では、サーマルリレーの挿入位置によって検出する電流が変わる場合があります。インバーター駆動なども含め、特殊な構成はメーカー指定に従います。
トリップするからといって、設定値を安易に上げないでください。過負荷の検出が遅れ、モーターを保護できなくなるおそれがあります。先に負荷、電源、結線、設定根拠を確認します。
サーマルリレーとブレーカーの違い
| 機器 | 主な役割 | 典型的な動作 |
|---|---|---|
| サーマルリレー | モーターの過負荷を検出する。 | 出力接点を切り替え、接触器などを動作させる。 |
| 電磁接触器 | 負荷への給電を開閉する。 | コイルへの入力に応じて主接点を開閉する。 |
| 配線用ブレーカー | 過負荷・短絡などの過電流から配線を保護する。 | 自ら主回路を遮断する。 |
サーマルリレーは、短絡電流を遮断する装置ではありません。短絡保護には、適切なブレーカーやヒューズなどが必要です。
モーター保護用ブレーカーなど、複数の役割を兼ねる製品もあります。実際の設備では、各機器の保護機能と組み合わせを確認します。
欠相も保護できる?
欠相は、三相電源のうち一部の経路が失われる状態です。ヒューズの断線、配線不良、接触器の接点不良などで起こる場合があります。
欠相すると、運転状態によってモーターの電流が不平衡になり、過熱や始動不良につながります。
ただし、欠相保護の性能はサーマルリレーの構造・仕様によって異なります。3素子で欠相検出機能を備える製品などがありますが、すべてのサーマルを同じ保護性能と考えてはいけません。
必要な保護が過負荷だけなのか、欠相や逆相、電流不平衡なども含むのかを確認し、用途に合った保護機器を選びます。
手動復帰と自動復帰の違い
MANUAL RESET
手動復帰
トリップ後、冷却などの復帰条件を満たしたうえで、リセット操作を行います。
AUTOMATIC RESET
自動復帰
冷却などの条件が整うと、接点が自動で通常状態へ戻ります。機種・設定によって対応が異なります。
自動復帰では、運転指令が残っていると、回路構成によっては機械が再始動するおそれがあります。手動復帰でも、リセット操作が再始動につながる構成には注意が必要です。
「保護装置の復帰」と「運転再開」は分けて考えます。原因確認や周囲の安全確認を行わずに、リセットして再運転することは避けてください。
トリップしたときに確認すること
- 運転を停止して状態を確保する:予期しない再始動を防ぐ。
- 発生状況を確認する:始動直後か、運転継続後か、負荷が変わったときか。
- 機械側の負担を確認する:詰まり、拘束、軸受や駆動部分の異常など。
- 電源・結線を確認する:欠相、電圧異常、接触不良などがないか。
- 選定と設定を確認する:モーターの定格、使用条件、設定電流、動作特性が合うか。
- 原因を解消してから復帰する:製品・設備の手順に従って、安全を確認する。
熱動形は、トリップ直後には内部が熱く、すぐに復帰できない場合があります。リセットボタンを無理に操作したり、接点を短絡したりしないでください。
点検・測定は、電源遮断や再投入防止など設備の手順に従って行います。モーターの故障だけでなく、機械側や供給電源側の原因も含めて調べることが大切です。
インバーターの電子サーマルとは違う?
インバーターなどには、出力電流や時間などからモーターの過負荷を推定する「電子サーマル」機能が搭載される場合があります。
熱動形サーマルリレーのように、バイメタルで接点を動かす方式とは異なります。設定するモーター電流、冷却特性、運転周波数などの条件を確認します。
インバーター1台で複数のモーターを駆動する場合などは、各モーターの保護を別に検討する必要があります。電子サーマルがあることだけで、外部の保護がすべて不要になるとは判断できません。
まとめ
- サーマルリレー:モーターの過負荷などを検出する保護機器。
- 熱動形の原理:電流による熱でバイメタルを変形させる。
- 典型的な停止方法:制御用接点で接触器のコイルを切り、主接点を開かせる。
- 設定の基準:モーターの定格電流と、回路構成・メーカー指定を確認する。
- 短絡保護:適切なブレーカーやヒューズと組み合わせる。
覚え方は、「サーマルが見つけ、接触器が切る」です。異常を検出したら、設定を上げて回避するのではなく、負荷・電源・機器の状態を確認しましょう。
コメント